Вам нужна плавность движений. Вам нужен небольшой размер. Вам нужна большая мощность. Я понял.
Я помогаю вам создавать быстрые, безопасные, умные машины. Я делаю движение простым. Я делаю движение правильным.
Я - компания Jimi Technology Co., Ltd. Я лидирую в linear actuators, ТЕЛЕВИЗИОННЫЕ лифты, и automation systems. Моя шестеренка поворачивается электроэнергия в прямолинейное движение. Вы нажимаете кнопку кнопка. Вещи поднять, более низкий, толкать, тянуть, или наклон. Я не просто продавец. Я эксперт. Я поставщик решений. Я trusted authority. Вы можете на меня рассчитывать.
Если вы хотите узнать больше видео о линейных приводах и электроцилиндрах, вы можете посетить наш сайт Youtube Chanel.
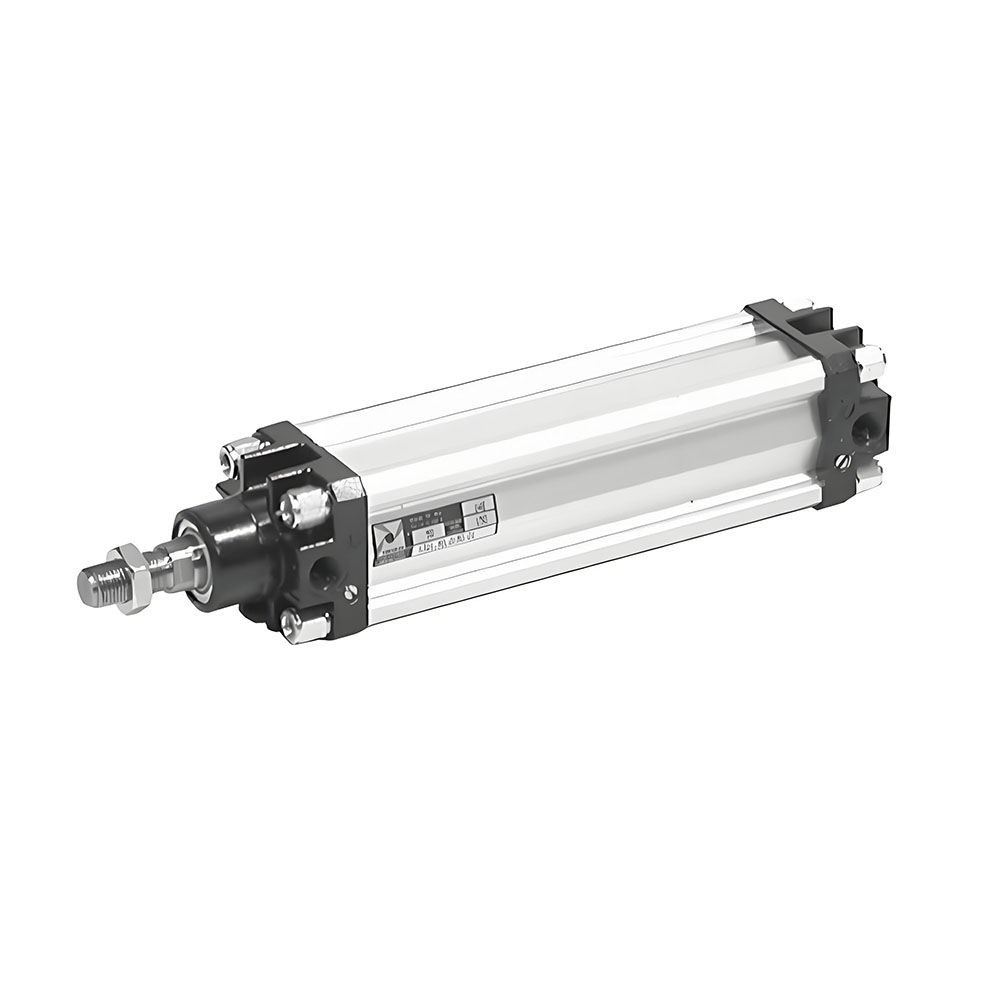
Что такое безрамный двигатель?
- Он состоит из двух частей. A статор и еще ротор.
- Нет корпуса. Нет вала. Нет подшипников.
- Вы поместили его прямо в свой аппарат.
- Это прямой привод. У него нулевая реакция.
- Это может быть BLDC или ПМСМ.
- Это может быть без прорезей или распределённая обмотка.
- Он может иметь полый вал. Через него можно пропустить провода.
- Она может иметь большое количество полюсов для гладкости.
- Он приносит высокая плотность крутящего момента в компактная конструкция двигателя.
- Он сокращает вес и размер. Это экономит космос.
Что такое кодировщик?
- Это крошечный глаз. Он говорит позиция и usine d'actionneurs linéaires servo 34.
- Это может быть абсолютный. Вы знаете, что при включении он сразу же попадает в точку.
- Это может быть инкрементный. Вы считаете шаги.
- Это может быть оптический, магнитный, или индуктивный.
- Он может использовать Датчики эффекта Холла.
- Он может отправлять цифровой или аналог результат.
- Он может говорить BiSS, SSI, Sin/Cos, или квадратурный A/B/Z.
- Он управляет замкнутый контур управления с PID или ФОКУС.
Зачем их объединять?
- Ты получаешь точное позиционирование и повторяемость.
- Ты получаешь высокий динамический отклик с быстрым запуском и остановкой.
- Ты получаешь Низкий вращающий момент. Движение кажется шелковистым.
- Вы разрезаете механическая сложность. Никаких ремней. Никакого люфта шестерен.
- Вы улучшаете терморегулирование. Тепло поступает к вашей раме.
- Вы поднимаете надежность и ВРЕМЯ НАРАБОТКИ НА ОТКАЗ.
- Вы ударили узкие пространства с компактный двигатель комплекты.
Я встроил это в смарт компоненты привода. I пара серводвигатель бескаркасный наборы с системы обратной связи с энкодерами. Я определяю их размер с помощью кривые производительности, характеристики крутящего момента скорости, постоянный крутящий момент, пиковый крутящий момент, постоянный крутящий момент (Kt), постоянная обратная ЭДС, сопротивление обмотки, индуктивность обмотки, инерция ротора, тепловое сопротивление, и диапазон рабочих температур. Я разрабатываю дизайн для Экранирование электромагнитных помех, класс изоляции, охрана окружающей среды, и право IP -рейтинг.
Обещание, данное вам
- Я притягиваю ваш взгляд. Маленький мотор. Большой толчок. Чистый вид.
- Я указываю на необходимость. Вы хотите точность. Вы хотите безопасность. Вы хотите usine d'actionneurs linéaires servo 34.
- Я удовлетворяю потребности. Я создаю по вашему заказу. Я тестирую. Я доказываю.
- Я позиционирую свой продукт как средство решения ваших проблем. Я делаю его подходящим. Я заставляю его работать. Я поддерживаю его.
Преимущества с первого взгляда
| Особенность | Что это значит | Ваша победа |
|---|---|---|
| Высокая плотность крутящего момента | 정적 하중 대 동적 하중: 큰 문제에 대한 간단한 가이드 | Маленькая машина с большей мощностью |
| 안녕하세요, 하중에 대해 이야기해 볼까요! 하중은 물건을 밀거나 당기거나 누르는 것입니다. 우리 세상에서는 바람, 무게, 침대에서 뛰어노는 강아지 같은 것들이 모두 하중입니다. 하지만 모든 하중이 같은 것은 아닙니다! 어떤 하중은 가만히 있고, 어떤 하중은 빠르고 강하게 왔다 갔다 합니다. 만약 당신이 원하는 것이 있다면 | Отсутствие люфта шестерен | Нулевая обратная реакция и плавное движение |
| Встроенный энкодер | Положение и скорость в реальном времени | Точный замкнутый контур управления |
| Полый вал | Проход для кабеля или трубки | Чистая сборка и простое обслуживание |
| Тепловой путь | Нагрев до рамы | Длительный срок службы и стабильная производительность |
| Нестандартные обмотки | Намотка для согласования с приводом | Высокая эффективность и прохладный бег |
| Протоколы | CANopen, EtherCAT, PROFINET | Быстрая настройка на линии ПЛК |
| Суровый долг | Чистое помещение, вакуум, IP, устойчивость к радиации, погружной | Легко бегать по сложным участкам |
Как помогает кодировщик
- Абсолютный энкодер: безопасный старт, отсутствие самонаведения, быстрая загрузка.
- Инкрементальный энкодерНедорогая, простая конструкция.
- Основные характеристики часов:
- Разрешение в битах или CPR
- Точность и повторяемость
- Выходной интерфейс забота о шуме
Я подбираю кодировщики из Renishaw, Heidenhain, Больной АГ, Dynapar, Lika Electronic, Лейне и Линде, Baumer, и Датчики BEI. Я также поддерживаю резольвер обратная связь для тепла и шока.
Где вы можете его использовать
- Робототехника: совместные роботы, промышленные роботизированные руки, концевые эффекторы, робототехника с прямым приводом, Гармонический привод суставы
- Мобильные роботы: Решения для двигателей AGV и АМР
- Медицина: хирургическая робототехникаИнструменты, дрели, протезирование, экзоскелеты, и диагностическая визуализация например, CT и МРТ
- Аэрокосмическая и оборонная промышленность: карданные системы, наблюдение, поверхности управления самолетом, системы наведения, БПЛА, карданный шарнир
- Промышленная автоматизация: производство полупроводников, обработка пластин, системы технического зрения, Системы подбора и размещения, упаковочное оборудование, ATE
- Другие сайты: Двигатель, совместимый с чистыми помещениями, двигатель, совместимый с вакуумом, радиационно-устойчивый двигатель, погружной электродвигатель, суровые условия
Выберите правильный набор: простое руководство
| Вы спрашиваете | Я проверяю | Что я выбираю |
|---|---|---|
| Какой крутящий момент | Непрерывный и пиковый крутящий момент | Правая стопка и постоянный крутящий момент |
| Какая скорость | RPM диапазон и кривые крутящего момента-скорости | Полюса и слот для скорости |
| Насколько плотно | Точность, повторяемость, разрешение энкодера | Абсолют или инкрементный, оптический или магнитный |
| Какое пространство | Внешний диаметр, внутренний диаметр, длина, полый вал | Двигатель уменьшенного размера, экономичный двигатель |
| Какой сайт | Темп, вибрация, пыль, IP -рейтинг | Защита окружающей среды и герметизация |
| Какой привод | Совместимость с моторными приводами, напряжение на шинах, амперы | Соответствовать привод/контроллер, PID, ФОКУС |
| Какая жизнь | Срок службы двигателя, ВРЕМЯ НАРАБОТКИ НА ОТКАЗ | Крутой разбег и право терморегулирование |
| Какая стоимость | Анализ затрат и выгод | Настройка против стандарт подходит |
Я планирую разработка прототипов двигателей, мелкосерийное производство, и серийное производство. Я установил варианты разъемов, длина кабеля, и варианты монтажа. I документ технические характеристики и указания по применению.
Моя экосистема: Я подхожу для того, что вы используете
Я поддерживаю диски и линии из 、 または, Maxon, Faulhaber, Портескап на Sensata Technologies, Tecnotion, Moog Inc., Parker Hannifin и Parker Electromechanical, Celera Motion (Novanta), и Союзное движение. Я синхронизирую с Copley Controls и Elmo Motion Control. Я подключаюсь к Yaskawa, Mitsubishi Electric, Siemens, Fanuc, KUKA, Универсальные роботы, и Stäubli системы. Я следую NEMA и IEC Правила. Я встречаюсь ЭМИ/ЭМС потребности.
Быстрый взгляд: график производительности
Плотность крутящего момента ██████████ 10/10
Удержание положения ██████████ 10/10
Плавное движение █████████ 9/10
Тепловой контроль █████████ 9/10
Размер опорной поверхности ██████████ 10/10 (меньшая планка лучше, меньшая - отлично)
Примечание: ваш точный результат может меняться в зависимости от модели, нагрузки и сайта.
Почему Джими для вашей сборки
- Я приношу опыт в системы управления движением для производители оборудования и OEM команды.
- Я доставляю конструктивные соображения которые снижают риск.
- Я решаю проблемы системной интеграции быстро.
- Я даю полный инженерная поддержка от идеи до поля.
- Я помогу вам выиграть конкурентное преимущество с более быстрым выходом на рынок.
Хотите получить готовый путь для линейного перемещения уже сегодня? Посмотрите мои линии:
- Изучите высокоточные электрические линейные приводы с сервоприводами: Электрические линейные приводы
- Добавьте интеллектуальную обратную связь в вашу систему с жестким контролем: Приводы с обратной связью по положению
- Создание компактных силовых каскадов для OEM-двигателей: Сервоприводы
- Масштабное движение в растениях и лабораториях: Приводы промышленной автоматизации
Взгляд изнутри на технологию
Я могу составить пару Бесщеточный бескаркасный двигатель постоянного тока или Бескаркасный синхронный двигатель с постоянными магнитами с вашим грузом. Я настраиваю ПИД-регулятор достижения и установить управление, ориентированное на полевые условия. Я формирую инерционный матч. I карта кривые производительности. Я проверяю повторяемость. Я проверяю снижение шума и снижение вибрации. Я планирую тепловое сопротивление пути. Я охраняю Экранирование электромагнитных помех.
Я проверяю чистая комната, вакуум, IP67, IP65жара и шок. I набор диапазон рабочих температур. Отмечу среднее время наработки на отказ (MTBF). Я согласна с класс изоляции двигателя.
Я выбираю правильный разрешение энкодера для вашей работы. Роботизированному шарниру нужны высокие биты. Для конвейера нужно меньше отсчетов. A карданный двигатель нужно Sin/Cos для плавного смешивания. Лабораторный инструмент может понадобиться BiSS для обеспечения помехоустойчивости.
Я подбираю стек к вашему контроллер на EtherCAT, CANopen, или PROFINET静的荷重と動的荷重:大きな問題に対するシンプルなガイド полый вал. Крепится к раме с помощью простых болтов. Я устанавливаю длина кабеля и варианты разъемов которые подходят для вашей панели.
Реальные примеры использования в реальном мире
- А коллаборативный робот соединение с двигатель с прямым приводом и абсолютный энкодер. Рука стартует безопасно, без перемещений по дому и риска защемления.
- А хирургический робот ручной инструмент с Бесщелевой безрамный двигатель. Работает плавно и тихо. Он помещается в тесную раковину.
- Ан AGV концентратор с серводвигатель бескаркасный набор и магнитный энкодер. Это дает высокий динамический отклик и удерживает крутящий момент на рампе.
- А полупроводник этап изготовления пластин с интеграция оптического энкодера и двигатель, совместимый с вакуумом. Он попадает точное позиционирование с высокая повторяемость.
- А карданный шарнир с Двигатель с низким крутящим моментом и инкрементный энкодер. Это делает видео устойчивым.
Мое обещание
Вам нужна скорость. Вам нужно пространство. Вам нужен контроль. Я доставляю. Я строю Безрамный двигатель на заказ комплекты. Я разрабатываю для Интеграция двигателей OEM. Я приношу гибкость конструкции. Я держу цена против производительности в очереди. Я отправляю вовремя.
Я могу подсказать вам руководство по выбору размера двигателя и критерии выбора двигателя. Я делюсь указания по применению и технические характеристики. Я поддерживаю прототип, небольшая партия, и серийное производство.
Если вам нужен подъем и наклон, я поставляю полные линии. подъемные колонны, ТЕЛЕВИЗИОННЫЕ лифты, и стол стоя снаряжение. Я могу связать Бескаркасный двигатель с энкодером к вашему узлы приводов чтобы ваша сборка оставалась чистой и быстрой.
Краткие сведения
- Безрамные плюс кодировщик дает точность, мощность, и бесшовная интеграция.
- Ты получаешь компактный дизайн, нулевая реакция, и высокая эффективность.
- Вы получаете замкнутый контур управления и Более разумное движение.
- Я помогаю вам выбирать и строить. Я поддерживаю вас.
Ссылки
- Kollmorgen. Руководство по выбору бескаркасных двигателей с прямым приводом.
- Renishaw. Основы и применение энкодеров.
- Heidenhain. Технический обзор абсолютных и инкрементальных энкодеров.
- Серия IEC 60034. Стандарты на вращающиеся электрические машины.
- NEMA MG 1. Руководство по двигателям и генераторам.
- Celera Motion (Novanta). Технологии индуктивных и оптических энкодеров.
- Copley Controls. Заметки по применению для настройки ВОК и сервоприводов.
- Allied Motion. Руководство по интеграции бескаркасного двигателя BLDC.